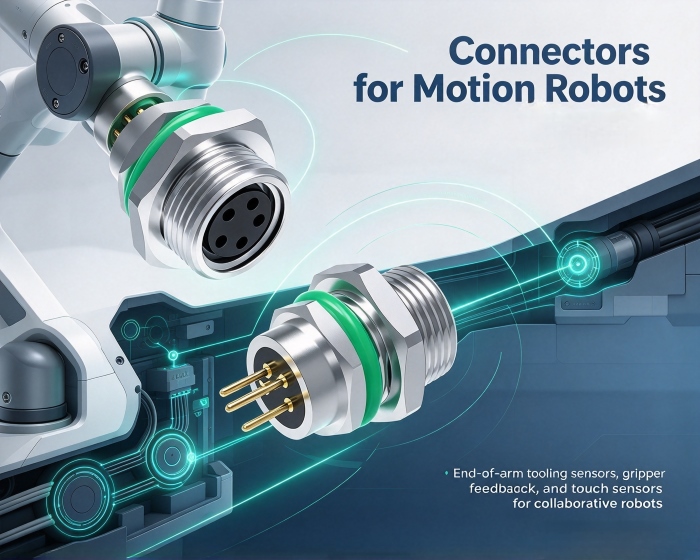
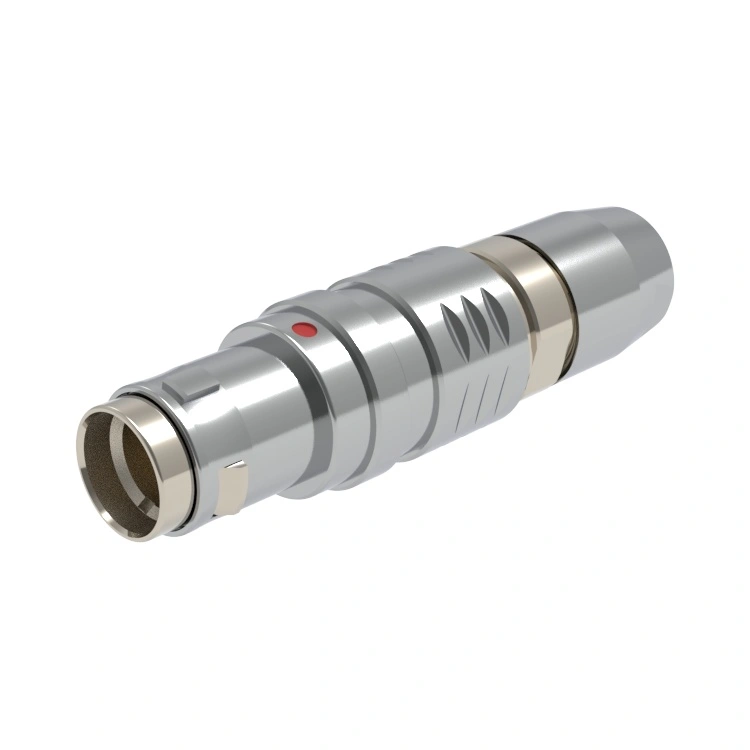
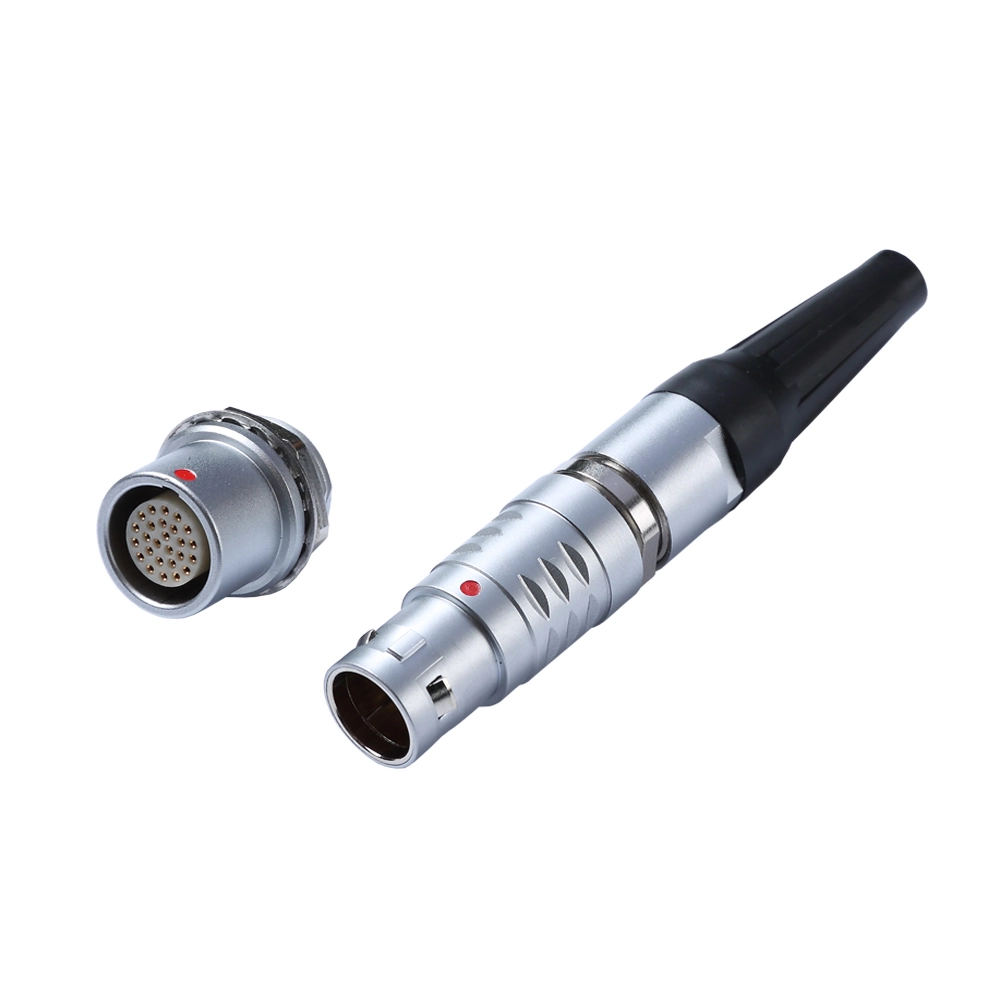
Соединения высокоскоростных роботов требуют трехмерного высокочастотного составного движения, а разъемы подвергаются постоянной вибрации, скручиванию и износу из-за микродвижений. Традиционные промышленные роботы имеют относительно фиксированные рабочие траектории, а их разъемы функционируют в основном как пути подачи питания и передачи сигналов; однако в сценариях высокоскоростного движения отказ редко происходит мгновенно, а скорее накапливается постепенно во время непрерывного движения. Логика выбораcразъемы для роботов движениядолжны быть основаны на выведении проектных требований из этих условий эксплуатации.
Почему механическая надежность является приоритетом?
В средах с постоянной вибрацией стандартные разъемы с фрикционным замком могут постепенно ослабевать. Клеммы слегка смещаются во время вибрации, в результате чего контактное давление постепенно уменьшается, что в конечном итоге приводит к пропаданию сигнала или перебоям в подаче электроэнергии.
Конструктивные особенности, позволяющие решить эту проблему, включают в себя: надежную фиксацию и вторичную блокировку, например, механизм обеспечения положения разъема (CPA), который использует механические упоры для предотвращения случайного отсоединения клемм; и конструкция с резервными контактами, где двойные контакты или два независимых контакта сохраняют проводимость, даже если один контакт изнашивается. В критических местах, таких как соединительные модули, эти характеристики механической надежности должны иметь приоритет над другими соображениями. Для разъемов, используемых в движущихся роботах, виброустойчивые запирающие механизмы являются фундаментальным требованием в приложениях с непрерывным движением.
Как обеспечивается целостность сигнала?
Спрос на пропускную способность данных в высокоскоростных роботизированных системах продолжает расти. Обработка изображения в реальном времени, управление движением и распознавание окружающей среды тесно связаны между собой, часто требуя, чтобы высокоскоростные дифференциальные сигналы и линии электропередачи прокладывались параллельно внутри компактных соединений.
В этой схеме электромагнитные помехи (EMI) являются основной проблемой. Конструкции экранирования, в которых используются структуры с контролируемым импедансом, помогают уменьшить затухание сигнала и перекрестные помехи между сигнальными и силовыми линиями. В приложениях с сервоприводомразъемы для роботов движениядолжны пропускать ток в несколько ампер, сохраняя при этом четкую связь по сигнальным каналам для энкодеров, датчиков и других компонентов. Гибридные разъемы обеспечивают электрическую изоляцию и механическую интеграцию в одном интерфейсе, что снижает сложность проводки и количество точек подключения.
Как следует идти на компромиссы в отношении космической адаптации?
Внутреннее пространство внутри суставов робота относительно ограничено. Когда разъемы соединяются в ограниченном пространстве, они могут подвергаться неосевым напряжениям при сборке, которые со временем могут вызвать деформацию корпуса или смещение клемм.
Плавающая конструкция может компенсировать смещения, вызванные допусками сборки и рабочей вибрацией, тем самым снижая влияние сборочных напряжений на клеммы. Решения с узким шагом и низким профилем идеально подходят для компактных помещений, сводя к минимуму вынужденную сборку из-за нехватки места. Если первые два критерия выполнены, выберите наиболее компактное решение. Примеркаразъемы для роботов движенияв ограниченном пространстве требует баланса между надежностью и компактностью.
Как следует проводить проверку после выбора?
После завершения выбора рекомендуется уточнить у поставщика, прошло ли изделие динамические испытания на долговечность, включая данные о производительности в условиях вибрации, кручения и сложного движения. Статические электрические параметры — это всего лишь отправная точка; надежность в динамических условиях эксплуатации является основным показателем дляразъемы для роботов движения.
О нас
Компания Reunion имеет обширный опыт в производстве самоблокирующихся соединителей типа «тяни-толкай». Его виброустойчивый механизм блокировки и компактная конструкция отвечают требованиям механической надежности и экономии места, предъявляемым к высокоскоростным роботам. Выбор разъема на основе сценариев отказа обеспечивает более точное соответствие фактическим потребностям, чем простое сравнение характеристик.
Мы используем файлы cookie, чтобы предложить вам лучший опыт просмотра, анализировать трафик сайта и персонализировать контент. Используя этот сайт, вы соглашаетесь на использование нами файлов cookie. политика конфиденциальности